

产品简介PRODUCT DESCRIPTION
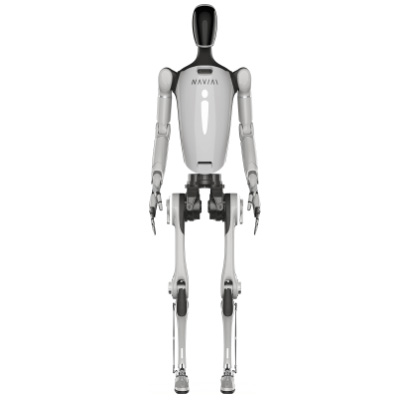
双足式机器人
联系电话:13720126958 / 13387619634产品简介
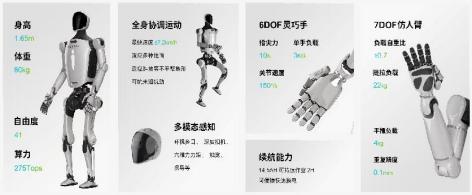
本款人形机器人具备全自由度、全功能(运动、移动、操作)与精准作业能力,可实现稳定步行、上下台阶、物体抓取与复杂环境作业。采用双内核机制,支持ROS 二次开发,既能满足高校机器人专业教学实训、科研验证需求,也可面向工业巡检、智能制造、服务交互等场景落地应用,是兼具教学实用性与工程拓展性的人形机器人开发平台。
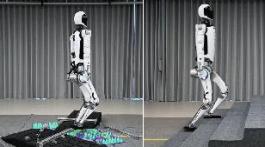
整机测试
教学应用
支持课程
《人形机器人技术》《多模态人机交互》《人工智能原理》等
实验项目
 人形机器人核心传感器校准实验
 拟人化双足多地形行走控制实验
 双臂协同高精度精细化作业实验
 纯视觉SLAM建图与云端同步实验
 动态场景路径规划与自主避障实验
 多模态语义理解人机交互实验
 多大模型并联调度策略验证实验
 工业场景精密装配作业验证实验
 智能展厅导览服务全流程实验
客户服务电话:
027-87018711
 扫描二维码关注我们
联系电话:李经理 13720126958 陈经理 13387619634 邮箱:wheckert@126.com
公司地址:湖北省武汉东湖新技术开发区关东街道汤逊湖北路36号武汉理工大科技园新能源研发基地2栋6层603B
版权所有 ©2019-2050 武汉艾克特科技有限公司 鄂ICP备19030040号-1