

产品简介PRODUCT DESCRIPTION
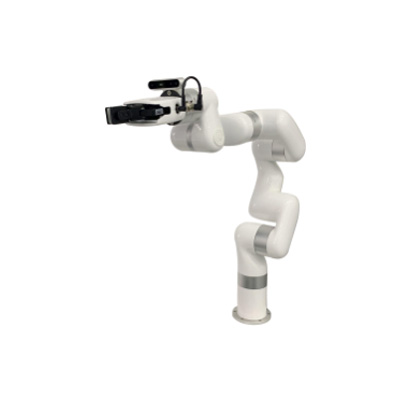
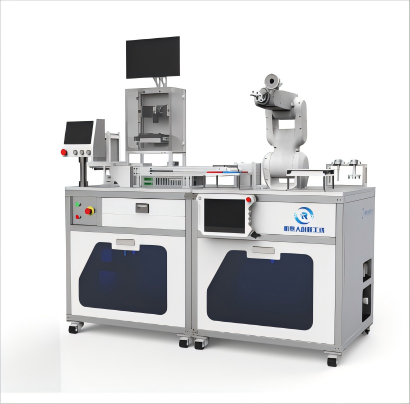
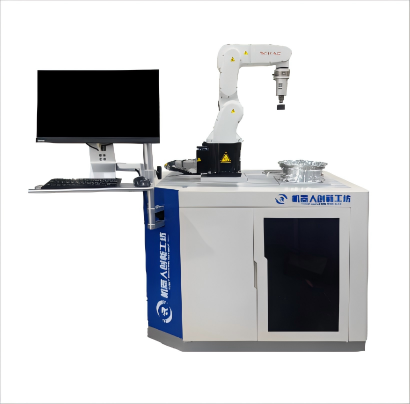
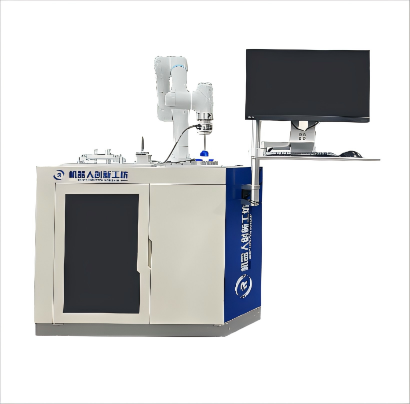
机器人视觉应用开源平台
联系电话:13720126958 / 13387619634产品简介
高性能动力系统:手臂关节使用高性能谐波减速器,配合定制无刷电机和17位多圈编码器,具备绝佳的运动性能和精确度;
轻量大负载:自重约12kg(不含控制器),负载5kg;
大范围高精度:工作范围700mm,重复定位精度±0.1mm;
简单易用:提供studio上位机控制软件,实现零门槛交互,在10分钟内完成复杂的轨迹设置;
配件丰富:可选配机械爪、吸头、气动吸盘等末端工具,以及视觉、力传感器等,适应多种开发应用场景;
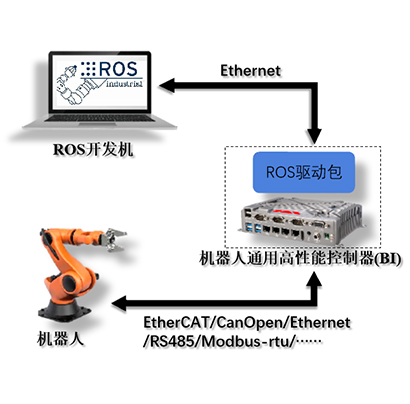
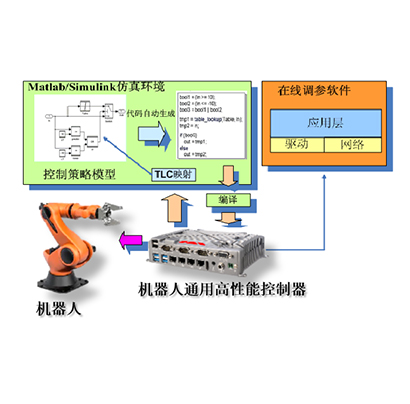
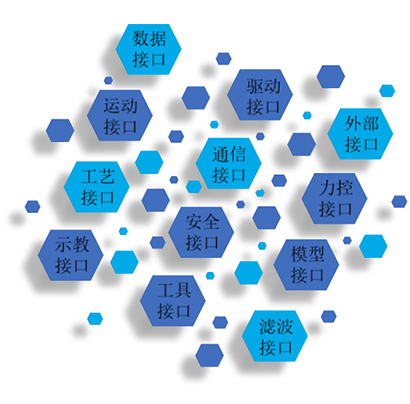
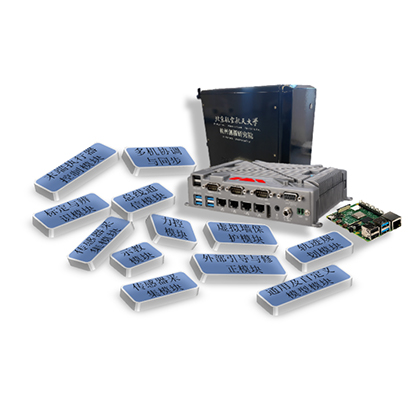
开源的底层接口:控制器CPU采用X86通用架构,同时提供定制的平台软件开发套件,通过开源SDK,用户可以为手臂量身定制APP,发挥出手臂的最大潜力;
兼容性强:开源SDK包含python/ROS/C++ SDK,支持Windows,Mac,Linux;
竞赛支持:支持参加“中国高校智能机器人创意大赛”。
教学应用
支持课程
《机器人操作系统》《python程序设计》《机器视觉与图像处理》 《智能控制技术》《机器人学》等
实验项目
 机器人建模与仿真
 机器人末端工装设计
 I/O与末端夹具控制
 ROS基础实验
 轨迹规划
 手臂关节坐标控制
 手臂笛卡尔坐标控制
 基于深度视觉的目标物识别与定位
 机器人视觉抓取
- 俄罗斯方块机器人竞赛项目
客户服务电话:
027-87018711
 扫描二维码关注我们
联系电话:李经理 13720126958 陈经理 13387619634 邮箱:wheckert@126.com
公司地址:湖北省武汉东湖新技术开发区关东街道汤逊湖北路36号武汉理工大科技园新能源研发基地2栋6层603B
版权所有 ©2019-2050 武汉艾克特科技有限公司 鄂ICP备19030040号-1