

产品简介PRODUCT DESCRIPTION
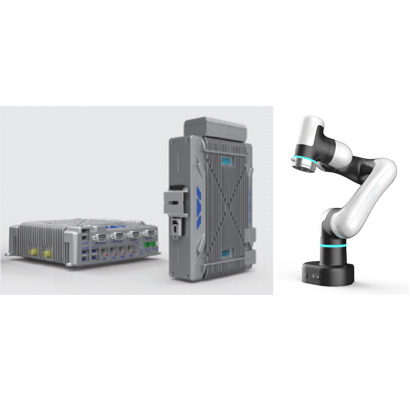
机器人原理开源教学平台
联系电话:13720126958 / 13387619634产品简介
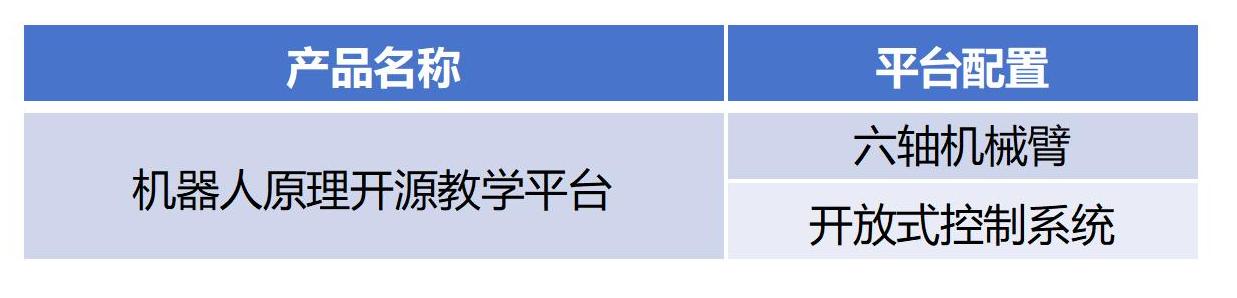
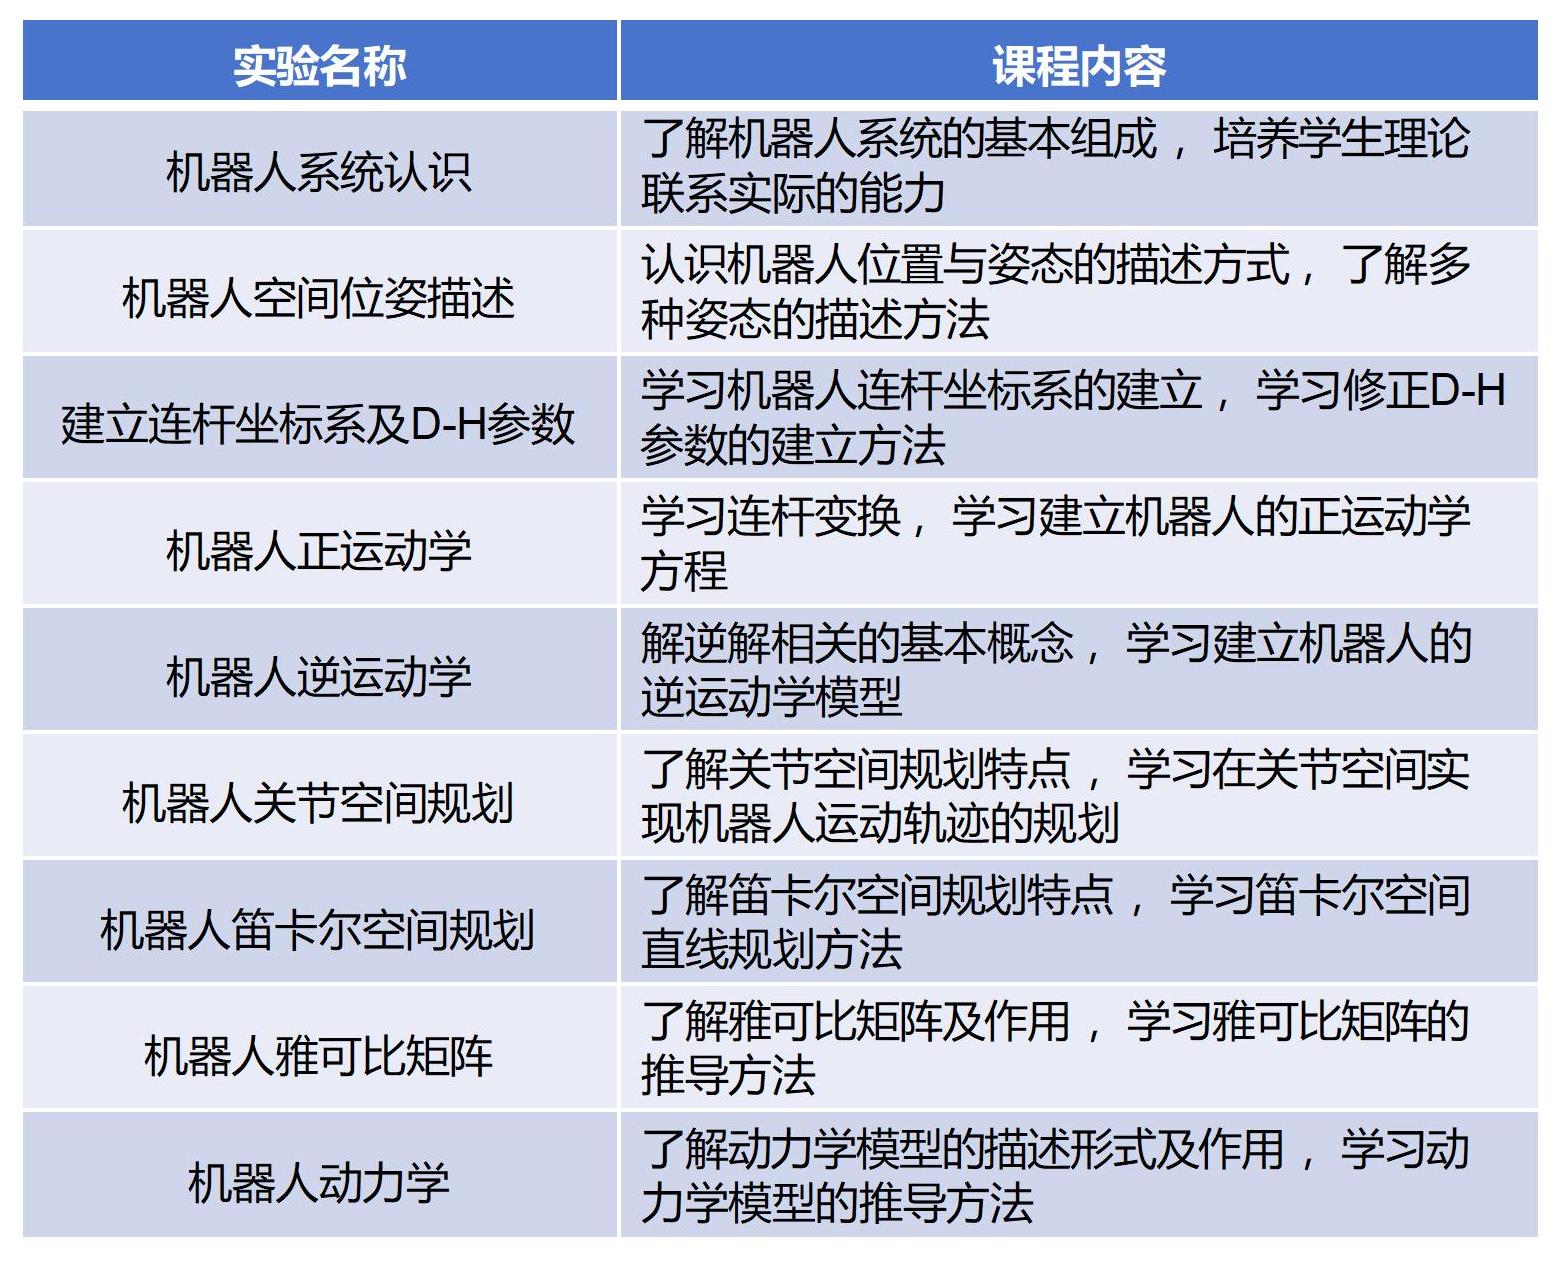
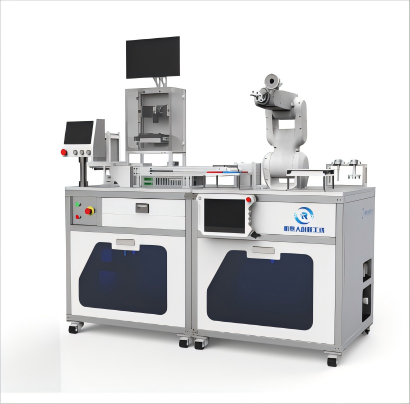
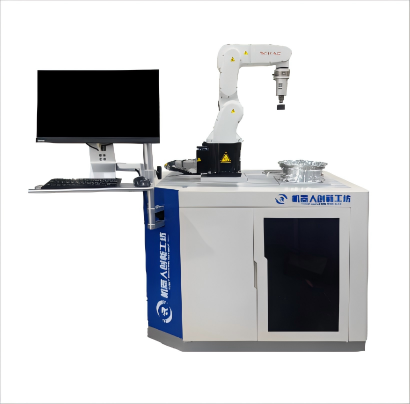
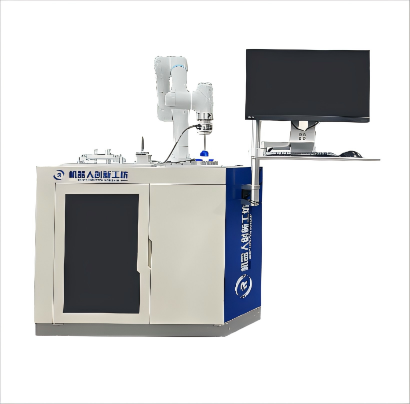
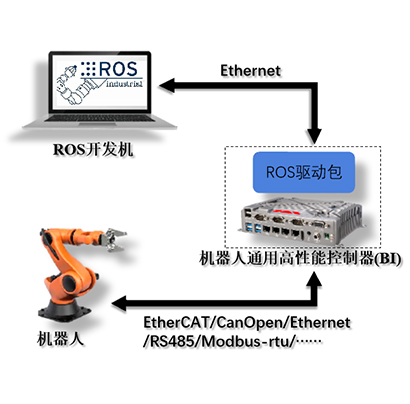
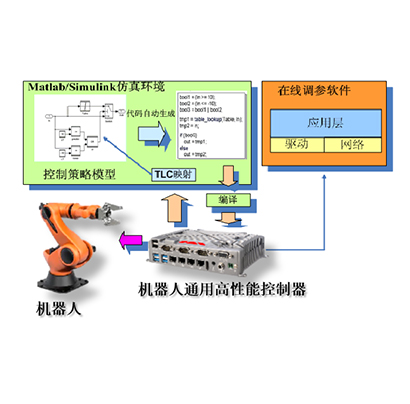
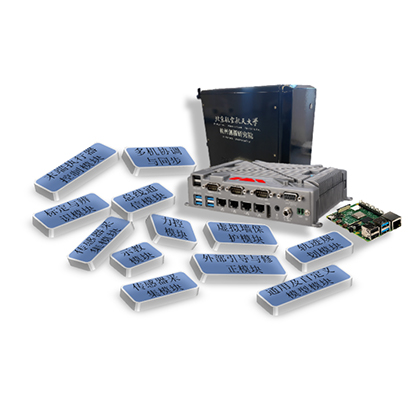
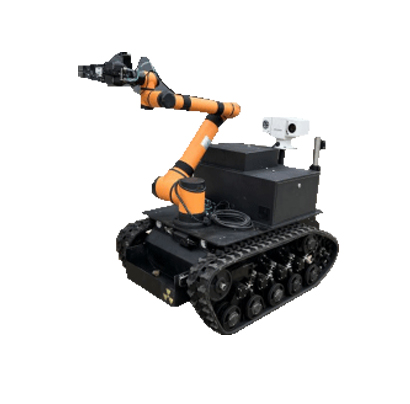
机器人原理开源教学平台是以六自由度机械臂为被控对象的教学实验系统,主要包括六轴机械臂、开放式控制系统、开发pc机,能够向学生提供完整的机器人教学实验环境,包括机器人系统认识、DH建模、正逆运动学、关节空间规划、笛卡尔空间规划、雅可比矩阵、动力学等实验课程。
平台配置清单
教学应用
支持课程
《自动控制原理》
《现代控制理论》
《控制工程基础》
《机器人学基础》
《机器人运动学》
《机器人动力学》
《机器人轨迹规划》
《工业机器人技术基础》
实验项目
客户服务电话:
027-87018711
 扫描二维码关注我们
联系电话:李经理 13720126958 陈经理 13387619634 邮箱:wheckert@126.com
公司地址:湖北省武汉东湖新技术开发区关东街道汤逊湖北路36号武汉理工大科技园新能源研发基地2栋6层603B
版权所有 ©2019-2050 武汉艾克特科技有限公司 鄂ICP备19030040号-1